Испытания на электропоездах «Ласточка»
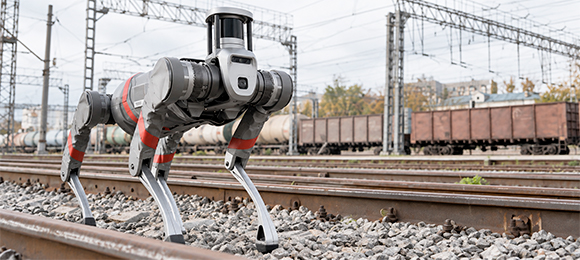
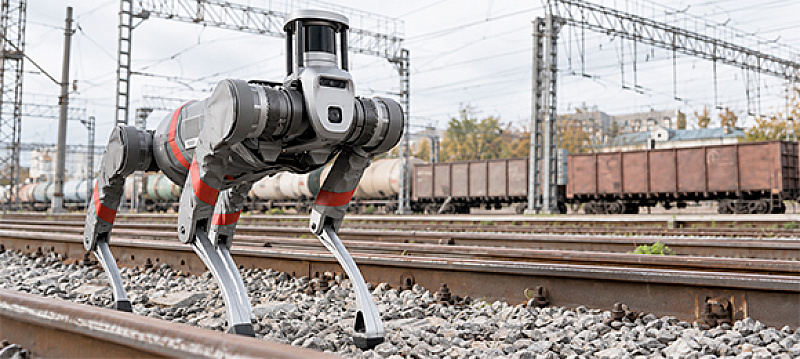
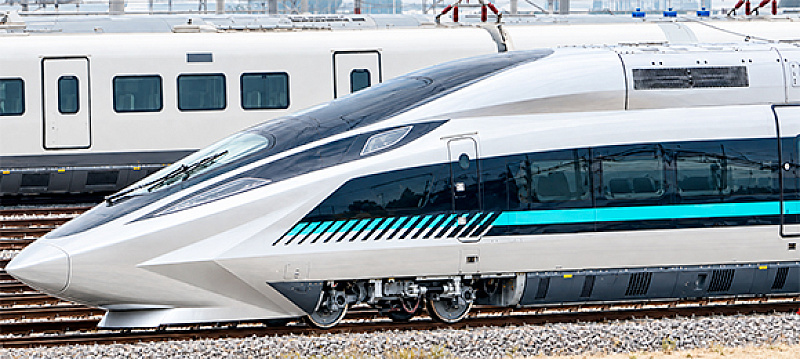
В подразделении скоростного сообщения в Москве завершился пилотный проект по применению четвероногого робота для проверки электропоездов «Ласточка» после ремонта. Разработка НИИАС предназначена для автоматизированного осмотра оборудования и выявления отклонений, способных повлиять на техническое состояние подвижного состава.
Робот оснащён видеокамерами, лидарами и системой компьютерного зрения. Для построения маршрута и ориентации в пространстве используются координатные данные и технология SLAM, позволяющая одновременно определять положение устройства и формировать карту окружающей территории. Бортовое программное обеспечение обеспечивает самостоятельное передвижение вдоль состава и выполнение диагностических операций без постоянного управления оператором.
В ходе испытаний комплекс распознавал крышки буксовых узлов и проверял наличие элементов их крепления. Для обработки изображений применялись алгоритмы детекции и сегментации. В дальнейшем перечень автоматизируемых операций планируется дополнить контролем кузова, тележек, тормозного оборудования, автосцепных устройств, кабельных линий, электрических цепей и оборудования, установленного под вагонами.
Результаты пилотного проекта подтвердили корректность распознавания проверяемых компонентов и отсутствие ложных срабатываний. Следующим этапом станет создание опытного образца и его интеграция с системой АСУ ДОСС Т НП, электронными журналами, цифровыми архивами и средствами управления техническим обслуживанием. Накопленные сведения предполагается использовать для предиктивного анализа, сокращения продолжительности ремонта и раннего выявления возможных отказов оборудования.